Aller au contenu
Livraison gratuite dès 500 DH d'achatsEn savoir plus
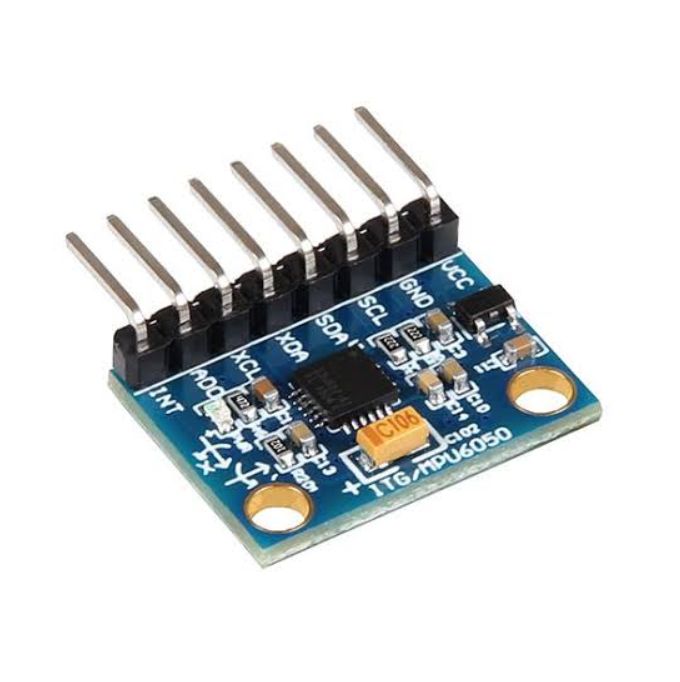
MPU-6050 / GY-521 — Accéléromètre & gyroscope

MPU-6050 / GY-521 — Accéléromètre & gyroscope

Accéléromètre et gyroscope MPU-6050 (GY-521), I2C : fiche technique, brochage, adresses 0x68 et 0x69.

40,00 DHEn stock
Livraison estimée entre le jeudi 29 octobre et le lundi 2 novembre — délai en jours ouvrés (livraison du lundi au samedi, hors jours fériés).Les jours fériés ne sont pas comptés dans le délai. Au-delà de 1 kg, un supplément de livraison peut s'appliquer selon le transporteur.
Référence
MPU-6050
Catégorie
Capteurs
Poids
8 g

Description

Centrale inertielle MPU-6050 sur carte GY-521 : accéléromètre 3 axes, gyroscope 3 axes et capteur de température dans une seule puce, avec un processeur de mouvement numérique (DMP) intégré. Elle mesure l'inclinaison et les mouvements : robots équilibristes, drones, stabilisation, détection de choc ou de mouvement. Fiche technique MPU-6050 • Accéléromètre : ±2, ±4, ±8 ou ±16 g • Gyroscope : ±250, ±500, ±1000 ou ±2000 °/s • Conversion : six convertisseurs 16 bits (trois pour l'accéléromètre, trois pour le gyroscope) • Alimentation : 3,3 V à 5 V sur VCC (régulateur sur la carte) • Interface : I2C jusqu'à 400 kHz • Adresse I2C : 0x68 par défaut (AD0 au GND ou non connecté), 0x69 si AD0 est à l'état haut (relié au 3,3 V) • Température : capteur intégré de -40 à +85 °C, ±1 °C environ (il mesure la puce, pas l'air ambiant) • Pas de magnétomètre : pas de cap absolu (lacet), seulement des mouvements relatifs Brochage (8 broches) • VCC : alimentation 3,3 à 5 V • GND : masse • SCL : horloge I2C • SDA : données I2C • XDA, XCL : bus I2C auxiliaire, pour ajouter un magnétomètre par exemple • AD0 : choix de l'adresse I2C (0x68 ou 0x69) • INT : sortie d'interruption (mouvement, données prêtes) Câblage • Arduino UNO : VCC sur 5V, SDA sur A4, SCL sur A5, GND sur GND • ESP32 : VCC sur 3V3, SDA sur GPIO 21, SCL sur GPIO 22, GND sur GND Programmation : bibliothèque Adafruit MPU6050 (avec Adafruit Unified Sensor), ou i2cdevlib (MPU6050). Compatibles ESP32. À savoir • Le gyroscope dérive avec le temps : pour une inclinaison stable, on combine l'accéléromètre et le gyroscope (filtre complémentaire ou filtre de Kalman). • Si la carte reste introuvable, lancez un scanner I2C : l'adresse doit être 0x68 ou 0x69.